

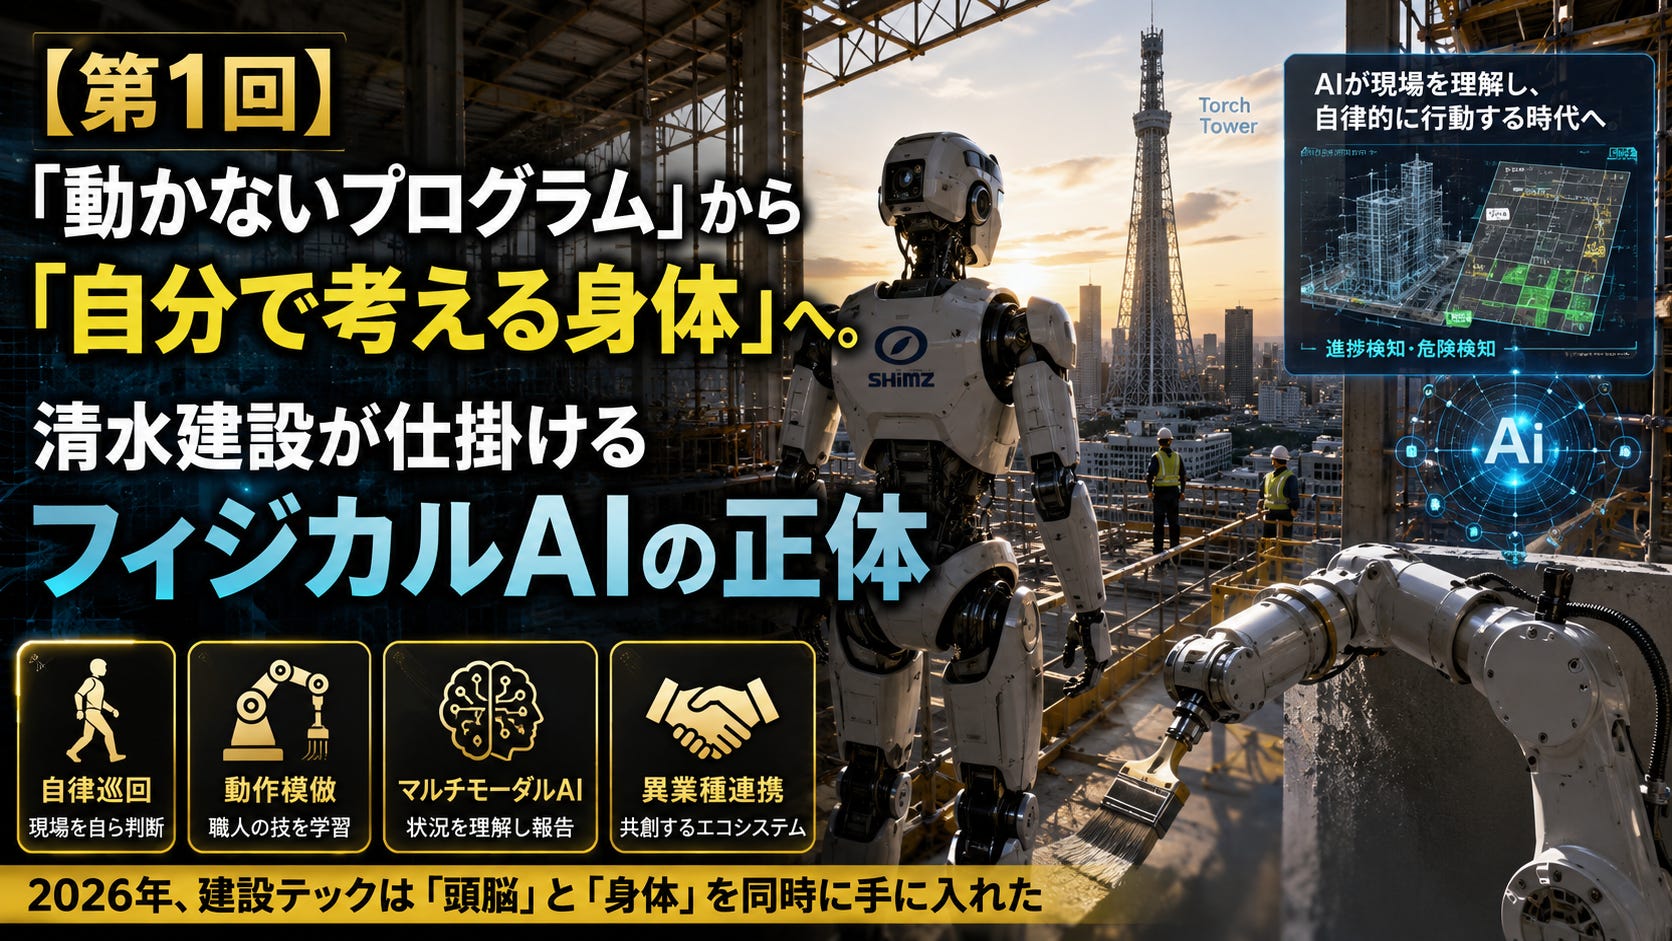
近年、デジタル空間でテキストや画像を生成する「生成AI」が急速に普及しましたが、今、建設業界に真の地殻変動をもたらそうとしているのは「フィジカルAI(Physical AI)」です。
2026年7月8日、清水建設が発表した「『AIロボット』の研究開発を本格化」というプレスリリースは、日本の建設テックの歴史において極めて重要なマイルストーンとなるでしょう。彼らは、国内最高層となる超高層ビル「Torch Tower(トーチタワー)」の現場に、自律型のヒューマノイドロボットや、熟練の技を学習するロボットアームを投入し、本格的な実証実験を開始したのです。
第1回となる今回は、このニュースの全体像を整理しながら、これまでの「建設ロボット」と今回の「AIロボット」の何が決定的に異なるのか、そのパラダイムシフトの本質に迫ります。
1. 従来の「ICT施工」と「フィジカルAI」の決定的な違い
これまでも、建設現場ではロボットや自動化重機の導入が進められてきました。しかし、それらの多くは「あらかじめ決められた数式やプログラムに従って正確に動く」だけのシステムでした。
これに対し、今回清水建設が実戦投入する「AIロボット」は、現実世界(物理空間)の状況を自ら知覚・判断して行動する「フィジカルAI」です。両者の違いを整理すると、以下のようになります。
比較項目従来の建設ロボット(自動化・ICT)これからのAIロボット(フィジカルAI)動作の原則決定論的プログラム(事前に経路を指定)自律的判断(ゴールだけを指定し、経路は自己計算)環境への対応事前に整地された「定型空間」でのみ動作常に変化する「非定型空間(散らかった現場)」に対応学習能力なし(エラーが起きればプログラムを書き直す)あり(失敗や職人の動きから「模倣学習」する)主な用途単純な繰り返し作業(穴あけ、鉄筋結束など)巡回、進捗検知、職人の官能的な技能(塗装など)
これまでは「ロボットのために現場の環境を整える」必要がありましたが、フィジカルAIの登場によって「ロボットが自分で考えて現場に適応する」時代へと突入したのです。
2. 2つの実証から見える「清水建設の狙い」
今回のプロジェクトで清水建設が提示したユースケースは、フィジカルAIの特性を実に見事に体現した2つのアプローチで構成されています。
① ヒューマノイドによる「自律現場巡回」
Torch Towerの建設現場を歩行する人型ロボットは、単に「歩く」だけではありません。
ロボットが搭載したカメラの映像を、テキストや画像を横断的に理解できるマルチモーダルLLMで解析します。
「通路に資材が放置されていて通行の妨げになっている」「壁の下地組みが計画通りに進んでいるか」といった現場の状況を、AIが「文脈(コンテキスト)」として自律的に判断し、報告書を自動生成するシステムです。
② ロボットアームによる「動作模倣型の塗装作業」
もう一つの実証が、職人の繊細な動きをAIに直接コピーする「模倣学習」です。
従来のように「アームをX軸に30センチ、Y軸に5ミリ動かす」といった命令をコードで書くのではなく、熟練工がハケを動かす微妙な角度や力加減(トルク)をセンサー経由でAIが学習します。これにより、対象物のわずかな歪みや環境変化にアームが自律的に適応できるようになります。
3. ハイブリッド考察:なぜ、あえて「人型(ヒューマノイド)」なのか?
ここで一つの疑問が生じます。
「現場を巡回するだけなら、キャタピラ(クローラ)式や、Boston Dynamicsの『Spot』のような4足歩行ロボットの方が悪路に強く、安定しているのではないか?」
技術者視点でこの謎を解き明かすと、清水建設がヒューマノイドに本腰を入れる理由には、極めて合理的な「仮設・アクセス空間のコスト最適化」という視点が存在します。
【ヒューマノイドがもたらす究極の汎用性】
建設現場は日々姿を変えますが、最終的には「人間が働くための空間」として構築されます。つまり、人間が通るための通路、階段、そして工事用の仮設エレベーターは必ず整備されるのです。
もしロボットが「人間と同じ身体寸法と可動域(ヒューマノイド)」を持っていれば、現場側がロボット専用のスロープを設けたり、特殊な通信設備を導入したりする必要はありません。
「人間用のインフラをそのまま使って移動し、人間と同じ視野角で検査できる」。この共通プラットフォームとしての圧倒的なコスト効率こそが、ヒューマノイド採用の本質的な価値なのです。
4. 異業種巨人と組む、清水建設の「AIエコシステム戦略」
清水建設は、これらのハードウェアやAIアルゴリズムをすべて自社だけで開発しているわけではありません。
今回の発表において非常に重要なのが、ソニー株式会社をはじめとする複数の先端技術企業とのアライアンス(技術連携)です。
ソニーが長年培ってきたaiboなどのロボティクス制御技術、エンタテインメント分野での3D空間認識ノウハウ、そして世界トップレベルのイメージセンサー技術を、清水建設の「建設現場におけるドメイン知識(現場の暗黙知や施工ノウハウ)」と掛け合わせる。
これにより、特定の建設会社の中に技術を閉じ込めるのではなく、業界全体で使える「建設業向けAIエコシステム(プラットフォーム)」の構築を狙っているのです。
結び:2026年、建設テックは「頭脳」と「身体」を同時に手に入れた
清水建設がTorch Towerでスタートさせた実証実験は、日本の建設業界が抱える「深刻な若手不足」と「技能伝承の断絶」という2大課題に対する、フィジカルAIを用いた正面突破の挑戦です。
次回(第2回)は、このAIロボットの「脳と目」にあたる部分を深掘りします。
「Torch Towerを歩く二足歩行ロボット。マルチモーダルLLMが現場監督の『目と脳』を代替する日」と題し、ロボットが現場の「異常」や「進捗」をどのように自律的に脳内で言語化し、管理業務を自動化していくのか、その具体的なメカニズムに迫ります。どうぞお楽しみに。